Robot AI

DAS Ego

第一视角 · 多模态 · 全同步

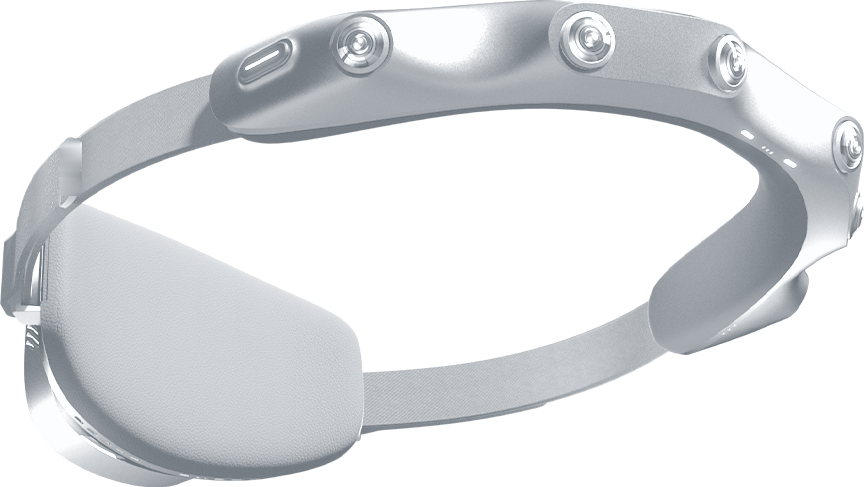
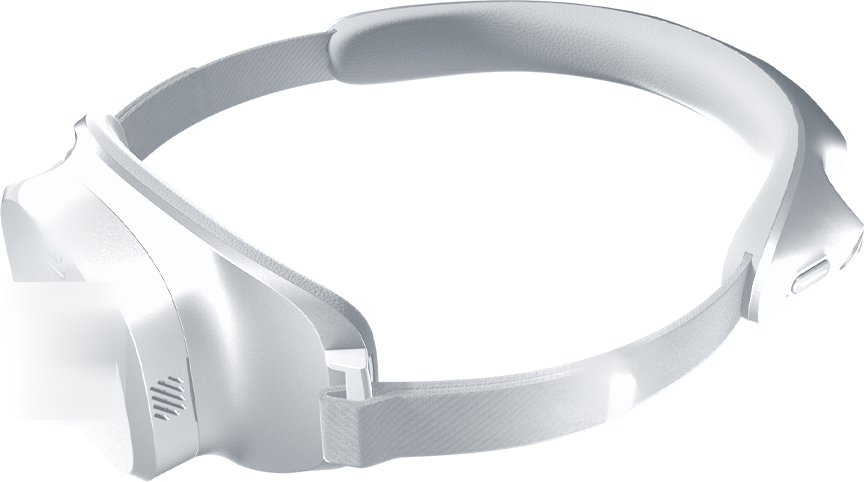
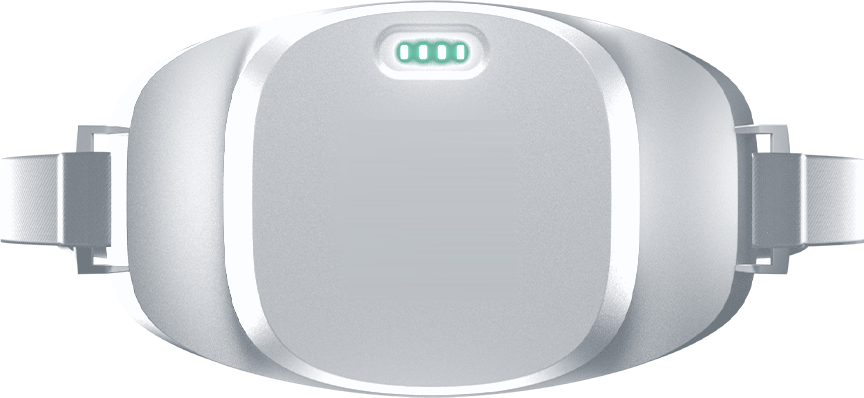
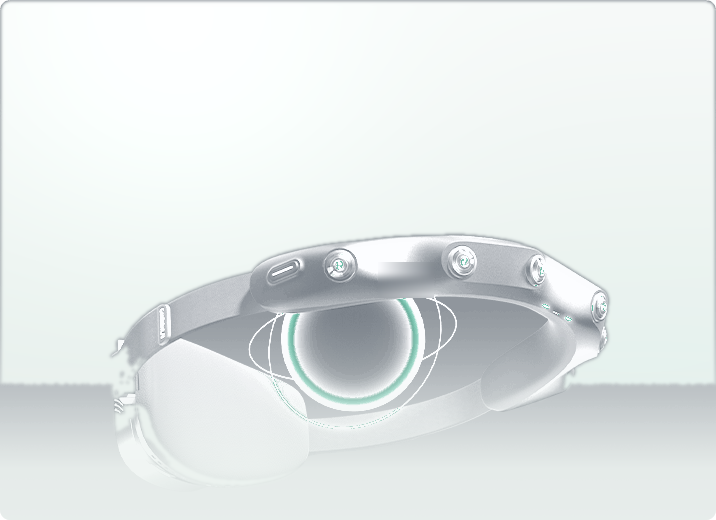
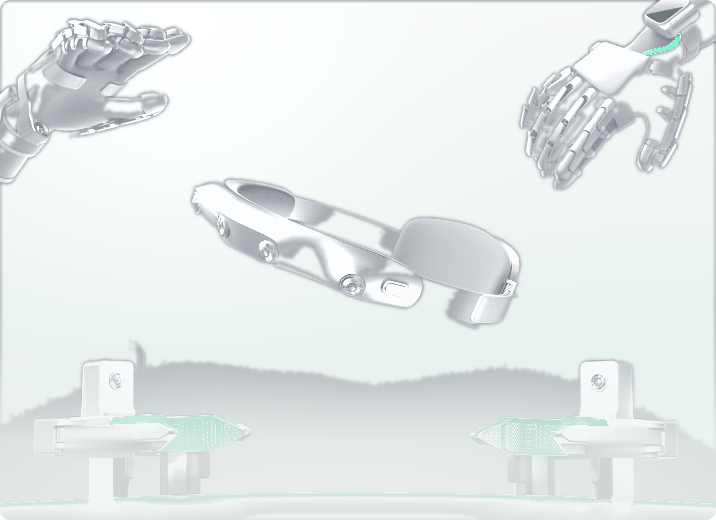
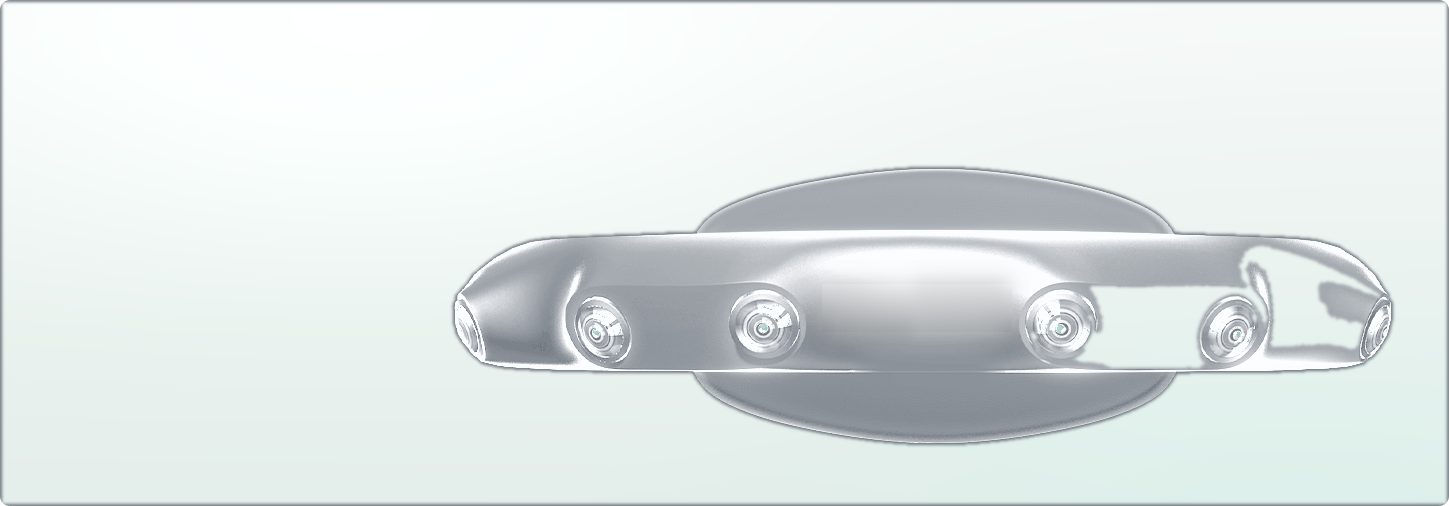
面向具身智能训练的第一视角多模态数据采集设备。通过四路全局快门相机与 IMU、音频硬件同步,完整记录真实操作过程,为高质量机器人数据采集提供可靠基础。

联系我们
DAS Ego
DAS Ego
DAS Ego

核心特性

四目全景 · 双目立体 · 双模切换

220° 水平总视场 / 129° 垂直

4×1920×1200 @30fps 全局快门

80mm 前视双目基线

≤260g · 含电池无感佩戴
全传感器硬同步

同步误差 ≤0.1ms

触发精度 ≤50µs

图像 · IMU · 音频统一时间基准

EGO + UMI

多设备融合定位 ≤3mm

第一视角与手持采集联合

双电热插拔

支持外接供电连续作业

换电不断电

满足长时间采集

DAS Ego

外参恒定稳定

前视双目 80mm 基线

出厂标定,内参固定

无需二次标定

MCAP 标准化

开放 SDK

完整 Linux

本地化部署

数据脱敏

产品规格参数

基本信息

主控
RK3576 · 6 TOPS NPU / 4GB LPDDR4
存储
64GB eMMC 5.1,microSD 可扩展至 512GB
重量
≤260g(含电池)/ 240g(不含电池)
续航
双电热插拔,支持外接供电连续作业
音频
单 MEMS 麦克风,48kHz PCM,立体声 + 1 路扬声器
数据格式
MCAP 容器,H.265 / H.264 视频

视觉参数

相机
4 路全局快门彩色 CMOS
分辨率
1920×1200 @30fps,单路 93°×129°
视场
水平 220° / 垂直 129°(四路合成)
基线
前视双目 80mm,出厂标定
快门类型
全局快门

系统与同步

IMU 型号
FSS-IMU614E-B1,6 轴
IMU 采样率
500 Hz
硬件帧同步
误差 ≤0.1ms,触发精度 ≤50µs
噪声与温度
≤32dB(A),工作温度 −10 ~ 45℃
可靠性
MTBF ≥2000h,1.2m 六面跌落 / 振动通过
软件
Linux + 完整 SDK,支持 RKNN 模型部署
合规
SRRC 认证,支持本地化部署与数据脱敏

准备好在 Robot AI 平台开始使用 DAS Ego 了吗?

现在联系我们以获取专属解决方案和优惠报价

联系我们
点我聊聊