Robot AI
手持操作数据采集设备

UMI

手持操作 · 数据采集

面向具身智能抓取、放置及装配任务,采集真实手部操作数据,支持与 EGO 第一视角系统联合采集。

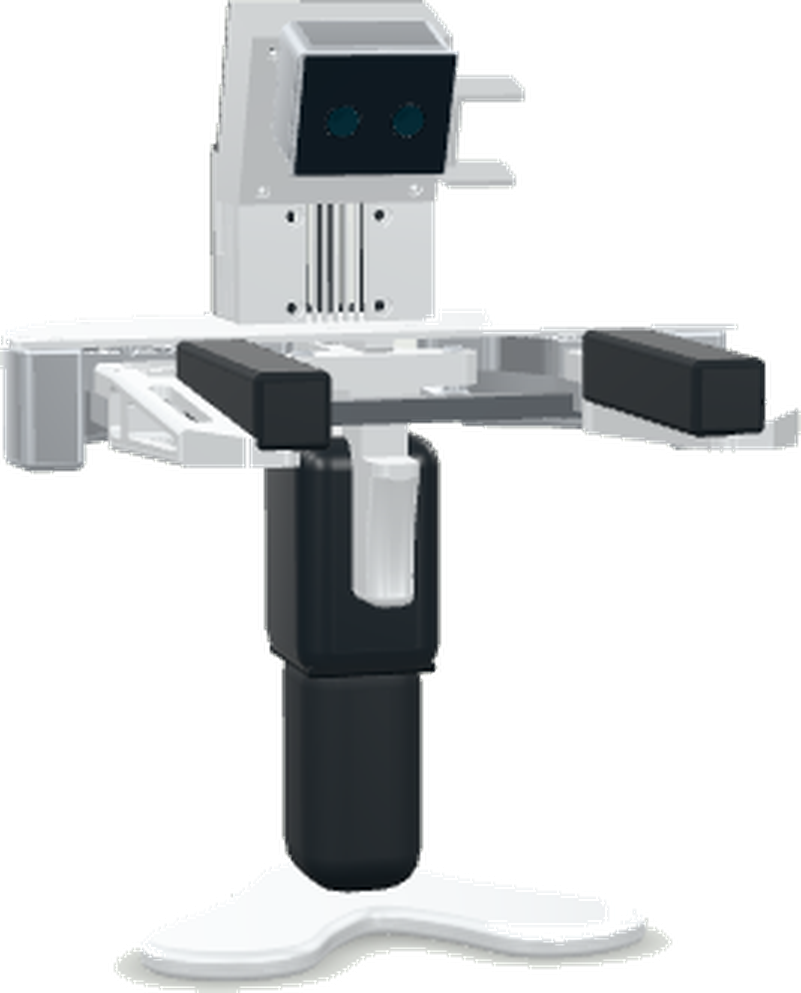
面向具身智能训练的第一视角多模态数据采集设备。通过四路全局快门相机与 IMU、音频硬件同步,完整记录真实操作过程,为高质量机器人数据采集提供可靠基础。

UMI

核心特性

≤5mm单机定位精度EGO + UMI 融合 ≤3mm
650g整机重量手持操作,轻量采集
8kg最大夹持力100mm 最大开口
400Hz六轴 IMU 采样率单机硬件同步
全局快门1280×720 @30fps848×480 @90fps约 87°×58° 视场
0.07–0.50m参考深度工作范围彩色及红外图像采集
≤3ms多设备软件同步误差可与 EGO 联合采集
6DoF后处理位置与姿态轨迹视频 · 点云 · IMU · 夹爪开合

产品规格参数

基本信息

整机重量650 g
供电方式外接电源
采集形态手持操作,可与 EGO 第一视角系统联合采集
数据同步单机硬件同步;多设备软件同步误差 ≤3ms
数据交付视频、点云、IMU 数据、夹爪开合数据、时间戳及标定文件支持后处理轨迹交付

夹爪

最大夹持力8 kg
最大开口100 mm

视觉

视觉采集全局快门,支持彩色及红外图像采集
图像模式1280×720 @30fps / 848×480 @90fps,依交付配置而定
视场角标称约 87°×58°,以实际标定参数为准
参考深度工作范围0.07 – 0.50 m,最近测距随采集模式变化

惯性

IMU 类型六轴
IMU 采样率400 Hz

位姿与软件

位姿输出后处理生成 6DoF 位置与姿态轨迹
定位精度单机 ≤5mm,EGO + UMI 融合 ≤3mm
配套软件支持采集、标定、实时数据查看、回放及导出,提供 SDK

准备好在 Robot AI 平台开始使用 UMI 了吗?

现在联系我们以获取专属解决方案和优惠报价

联系我们
点我聊聊